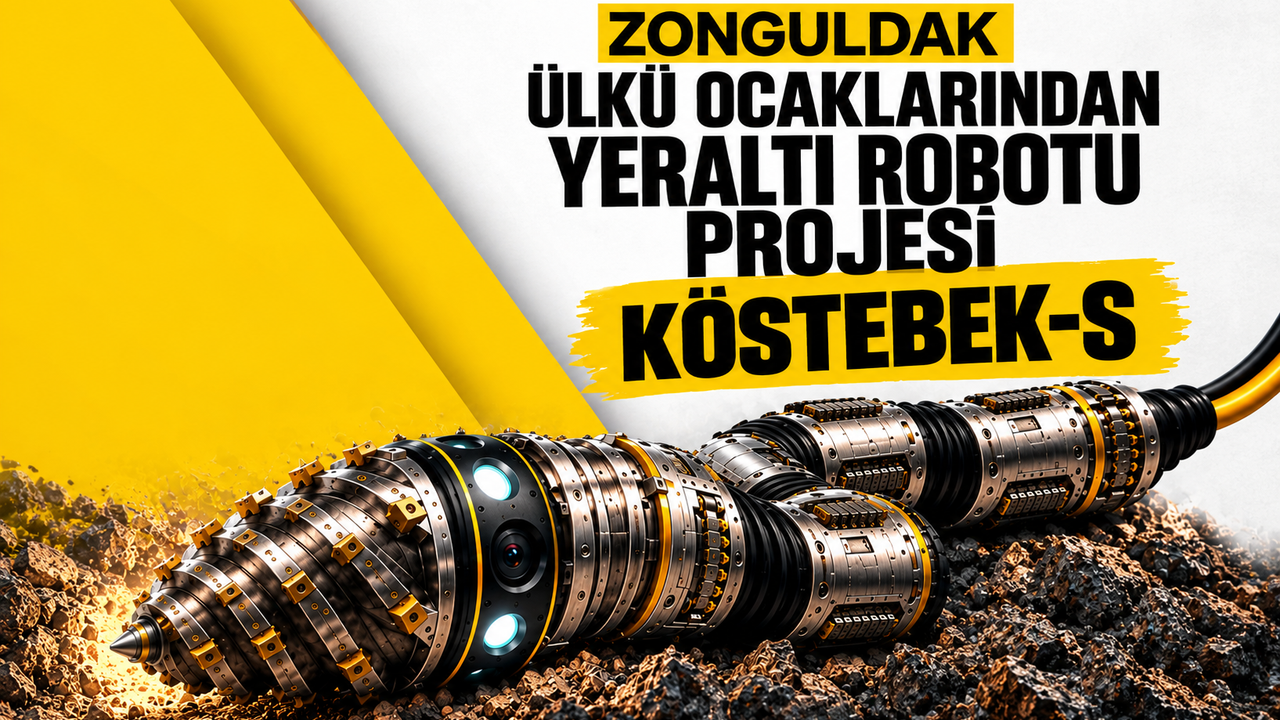
Proje kapsamında robotun, insanın ulaşmakta güçlük çektiği alanlarda ilerleyebilecek şekilde tasarlanması planlanıyor. Ön bölümünde kazıcı başlık, eklemli gövdesinde ise dar alanlarda hareket kabiliyeti sağlayacak mini metal paletlerin bulunması öngörülüyor.
KAZICI BAŞLIK VE ÖZEL HAREKET SİSTEMİ
KÖSTEBEK-S'nin mekanik tasarımında, kazı sırasında oluşabilecek geri tepmeyi azaltmak ve ilerlemeyi desteklemek amacıyla açılır tutunma mekanizmaları ile kademeli tırnakların kullanılması planlanıyor. Kazıcı başlığın açacağı kesitin, robotun gövdesinin ve hareket sisteminin geçişine uygun olması hedefleniyor.
GÖRÜNTÜ VE VERİ AKTARIMI SAĞLAYACAK
Robotun kamera, aydınlatma, termal görüntüleme ve uygun sensörlerle donatılması amaçlanıyor. Bu sistemler aracılığıyla elde edilecek verilerin operatöre aktarılması planlanırken, ilk aşamada uzaktan kumandayla kontrol edilecek robotun ilerleyen süreçlerde otonom hareket kabiliyeti kazanması hedefleniyor.
PROTOTİP ÜRETİLMESİ HEDEFLENİYOR
Henüz tasarım aşamasında bulunan KÖSTEBEK-S projesinde, mevcut konsept görseli temel alınarak mekanik tasarımın geliştirilmesi ve çalışabilir bir prototip üretilmesi amaçlanıyor. Projenin tamamlanmasıyla madenlerde ve göçük alanlarında arama, keşif ve görüntüleme çalışmalarında kullanılabilecek bir robotun ortaya çıkarılması hedefleniyor.